Mesurer la vibration d’un ventilateur industriel avec un accéléromètre MEMS
Conception et validation, en quelques mois, d'un prototype de capteur autonome pour la maintenance prédictive — accéléromètre ISM330DLC, FFT embarquée
Un capteur de surveillance vibratoire pour les ventilateurs industriels
NEU-JKF Fevi, fabricant français de ventilateurs industriels, nous a confié la conception et la validation d’un prototype de capteur de surveillance à fixer sur les paliers de ses machines. Ses ventilateurs, centrifuges ou hélicoïdes, équipent des process en cimenterie, métallurgie, verrerie ou agroalimentaire, avec des roues de 315 à 1 400 mm et des motorisations de quelques kilowatts à plusieurs centaines.
Un ventilateur de process arrêté interrompt une ligne complète : l’enjeu est de détecter tôt un balourd ou une dégradation de palier, de remonter l’information sans câblage et de tenir plusieurs années sur pile.
Le capteur devait donc délivrer la grandeur que la maintenance utilise réellement — la vitesse vibratoire RMS en mm/s sur la bande 10 Hz – 1 kHz de l’ISO 20816 — mais aussi un spectre, parce qu’un balourd se lit à la fréquence de rotation, un désalignement à son double et un desserrage par une série d’harmoniques, évolutions que la valeur globale ne révèle pas toujours. S’y ajoutaient deux voies de température PT100 déportées pour corréler l’échauffement d’un palier à sa signature vibratoire, et une radio adaptée au terrain : LoRaWAN pour la remontée périodique, une passerelle couvrant un bâtiment entier, et BLE pour tout ce qui se fait à proximité — mesure locale sur smartphone, test de connectivité, commissioning. L’autonomie visée interdit toute acquisition continue : on ne transmet pas des échantillons, on transmet des indicateurs, et le traitement du signal se fait dans le capteur.
Nous avons conçu, fabriqué et essayé sur banc un prototype répondant à ces contraintes. Son architecture tient en trois blocs : un module radio LoRaWAN dont le MCU hôte (Cortex-M3) porte l’acquisition, la FFT et le calcul des indicateurs ; un SoC BLE dédié, relié par UART avec contrôle de flux ; et un domaine « capteurs » sur bus I²C — accéléromètre, convertisseurs pour les PT100, capteur d’ambiance, EEPROM de journalisation — dont l’alimentation est coupée entre deux cycles de mesure. La suite de cet article se concentre sur la chaîne accéléromètre → FFT → indicateurs, et sur sa validation.

Mesure physique
Pour une vibration sinusoïdale de fréquence f et d’amplitude de déplacement X, la vitesse vaut V = 2πf·X et l’accélération A = (2πf)²·X. Le déplacement privilégie les basses fréquences, l’accélération les hautes ; la vitesse est la grandeur intermédiaire, celle dont la sensibilité aux défauts est la plus uniforme entre 10 Hz et 1 kHz, et c’est pour cela que les normes de sévérité vibratoire l’ont retenue avec un seul jeu de seuils quelle que soit la vitesse de rotation.
Pour une machine de 15 à 300 kW sur support rigide, l’ISO 20816-3 place les frontières de zones à 1,4 mm/s (machine neuve), 2,8 mm/s (limite de l’exploitation sans restriction) et 4,5 mm/s (risque de dommage) ; au-delà de 300 kW, 2,3 / 4,5 / 7,1 mm/s. Elle considère aussi qu’une variation de 0,7 mm/s de la valeur globale est significative pour une machine de 15 à 300 kW. Pour les ventilateurs, l’ISO 14694 décline des seuils par catégorie d’application, avec la même grandeur et la même bande.
Un MEMS fournit une accélération, et la traduction de ces seuils est parlante : 1,4 mm/s à 10 Hz correspondent à 0,088 m/s², soit 9 mg ; 1,4 mm/s à 1 kHz correspondent à 8,8 m/s², soit 0,9 g. Le capteur doit résoudre quelques milli-g en bas de bande et accepter plusieurs g en haut de bande sans saturer — environ 40 dB de dynamique — avec un plancher de bruit très inférieur à 9 mg dans la région 10 – 50 Hz où se situent les fréquences de rotation des ventilateurs (600 à 3 000 tr/min). Côté résolution fréquentielle, séparer une raie de rotation à 12 Hz (720 tr/min) de son harmonique à 24 Hz ou d’une fréquence de passage de pales demande 1 à 2 Hz ; avec Δf = fs / N, une fenêtre d’observation d’environ 0,6 s donne Δf ≈ 1,6 Hz, assez fin pour le diagnostic et assez court pour le budget énergétique.
Choix de l'acceléromètre
Nous avons utilisé un ISM330DLC (MEMS STMicroelectronics, gamme industrielle). Les caractéristiques qui ont décidé du choix :
| Paramètre | Valeur | Conséquence |
|---|---|---|
| Pleines échelles | ±2 / ±4 / ±8 / ±16 g | ±2 g par défaut ; ±8 g disponible pour une machine très dégradée |
| Sensibilité à ±2 g | 0,061 mg/LSB, ±3 % | Quantification négligeable devant le bruit |
| Densité de bruit, mode haute performance | 75 µg/√Hz typ. à ±2 g | Voir calcul ci-dessous |
| ODR | 12,5 Hz à 6,66 kHz | 3,33 kHz retenu : spectre jusqu’à 1 666 Hz |
| Filtrage | Anti-repliement analogique,
LPF1 à ODR/2 ou ODR/4, LPF2 et passe-haut optionnels |
Anti-repliement assuré côté capteur, avant tout traitement logiciel |
| FIFO | 4 ko | Découple l’échantillonnage de la latence du MCU |
| Consommation accéléromètre | 190 µA à ODR ≥ 1,6 kHz | Nulle hors cycle, le domaine capteurs étant coupé |
| Dérive de sensibilité | ±0,01 %/°C typ. | ±0,6 % sur -40/+85 °C, négligeable devant les ±10 % visés |
| Offset et dérive d’offset | ±40 mg typ., ±0,1 mg/°C | Sans effet : la composante continue est retirée avant la FFT |
La densité de bruit permet de calculer ce que le MEMS « voit » réellement. Pour une raie FFT de largeur Δf = 1,63 Hz, le bruit par raie vaut 75 · √1,63 ≈ 96 µg, soit 0,94 mm/s² ; converti en vitesse par division par 2πf, cela donne 0,015 mm/s par raie à 10 Hz et 0,0015 mm/s à 100 Hz. Le bruit RMS intégré sur toute la bande 10 Hz – 1 kHz, obtenu en intégrant (An / 2πf)², vaut environ 0,04 mm/s — 35 fois sous la frontière de 1,4 mm/s. Un MEMS capacitif couvre donc la bande ISO avec une marge de bruit confortable.
L’écart réel avec un accéléromètre piézoélectrique industriel se situe ailleurs. D’abord la bande passante : un piézo monte à 10 – 20 kHz, ce qui permet l’analyse d’enveloppe des chocs de roulement dans la bande 500 Hz – 10 kHz, alors que l’ISM330DLC plafonne à 3,3 kHz d’analyse ; cette méthode reste possible sur une bande réduite, mais ce n’est pas la fonction première du capteur. Ensuite la chaîne mécanique : un MEMS en boîtier plastique sur circuit imprimé est solidaire d’un ensemble carte / boîtier / fixation dont la première résonance doit rester au-dessus de la bande utile ; le capteur est vissé sur une embase métallique elle-même fixée au palier, la carte maintenue rigidement contre cette face. Enfin la composante continue : un MEMS mesure la gravité, un piézo non, et le passe-haut est obligatoire.
De la FIFO aux indicateurs
À chaque cycle, le MCU alimente le domaine capteurs, attend la stabilisation, configure l’ISM330DLC en haute performance à 3,33 kHz, ±2 g, anti-repliement et LPF1 à ODR/2, puis capture 2 048 échantillons par axe, soit 615 ms de signal.
Du buffer FIFO aux indicateurs : les étapes de traitement d’un cycle
La composante continue de chaque axe — projection de la gravité, jusqu’à 1 g, plus offset du capteur — est retirée par soustraction de la moyenne sur la fenêtre, puis une fenêtre de Hann est appliquée : sans fenêtrage, la troncature du signal génère des lobes secondaires qui masquent les raies faibles voisines d’une raie forte, typiquement la 2× à côté de la 1× d’un balourd. La perte de gain cohérent de Hann (0,5) et son gain de bruit équivalent (1,5 bin) sont compensés dans la normalisation, respectivement pour les amplitudes de raies et pour les valeurs RMS. La FFT réelle de 2 048 points est calculée avec les routines CMSIS-DSP en Q15, et fournit 1 024 raies de 1,63 Hz jusqu’à 1 666 Hz. La dynamique effective est supérieure aux 40 dB nécessaires entre le plancher de bruit et une raie de balourd sévère, ce qui a été vérifié sur signaux synthétiques avant intégration.
Pour la conversion en vitesse, on réalise une FFT de l’accélération, puis conversion de chaque raie par sa pulsation, V(f) = A(f) / (2πf). L’intégration devient une pondération par raie, exacte pour chaque composante sinusoïdale. La raie à 0 Hz est exclue, et les raies sous 10 Hz, où le facteur 1/(2πf) amplifierait le bruit résiduel, sont écartées. Sur la bande 10 Hz – 1 kHz, le firmware calcule ensuite par axe la vitesse RMS globale par sommation des puissances des raies, la fréquence et l’amplitude de la raie dominante, et le franchissement de seuils configurables d’alerte et d’alarme ; la moyenne des trois axes sert d’indicateur global, comparable à la valeur « all axes » d’un analyseur portable. L’ensemble, trois RMS, raie dominante, deux températures PT100, ambiance, tension de pile, tient dans une trame LoRaWAN de quelques dizaines d’octets, et le spectre complet reste consultable localement en BLE. L’émission LoRaWAN domine le budget énergétique d’un cycle : en EU868 à SF12, l’airtime d’une trame dépasse 14s : le capteur mesure et journalise à cadence courte, mais transmet periodiquement ou sur franchissement de seuil.
De la FIFO aux indicateurs

Un spectre mesuré pendant le projet
L’exemple associé est une mesure réalisée pendant le projet, telle que le prototype la restitue en BLE. Les trois axes partagent la même raie dominante à ≈ 100 Hz — 6 mm/s sur X, 4,5 mm/s sur Y et Z — et les mêmes composantes secondaires vers 15 et 55 Hz, avec des amplitudes relatives qui diffèrent d’un axe à l’autre selon la direction de mesure. C’est ce spectre, et la position de ses raies par rapport à la fréquence de rotation de la machine, qu’un technicien lit sur place pour qualifier un défaut.

Essais sur banc chez NEU-JKF Fevi face à un Fluke 810
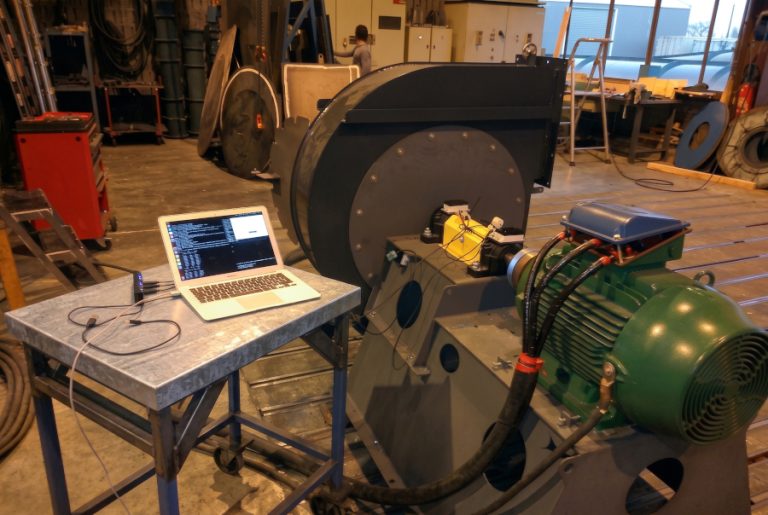
Les essais de validation ont été menés sur la plateforme d’essais de NEU-JKF Fevi, sur un ventilateur centrifuge à paliers séparés — celui de la photo. Deux prototypes ont été montés, un sur chaque palier, pour évaluer l’influence de la pose sur l’homogénéité des résultats : même machine, même défaut, deux positions et deux fixations. Un analyseur Fluke 810 à accéléromètre triaxial piézoélectrique — l’instrument de mesure ponctuelle le plus répandu dans les services maintenance, qui fournit vitesse RMS par axe et spectre en vitesse sur une bande comparable — a servi de référence, fixé sur le même palier que l’un des prototypes. Des balourds contrôlés successifs ont été appliqués sur la roue, du ventilateur équilibré à un déséquilibre franc, pour parcourir les zones de sévérité.
Ces essais nous ont permis de valider 3 points: La position et l’amplitude de la raie 1× vues par les deux prototypes et par le Fluke 810 concordent pour chaque balourd. La vitesse RMS globale du prototype suit celle de la référence à mesure que le balourd augmente, avec un écart de l’ordre de la dizaine de pourcents. Enfin, les deux prototypes posés sur deux paliers différents donnent des lectures cohérentes entre elles, ce qui valide la fixation par embase vissée. Le capteur est ainsi dimensionné pour suivre une signature vibratoire de ventilateur et détecter son évolution, à ±10 % en absolu sur les défauts synchrones. C’est un capteur conçu pour rester à demeure et fournir à cadence régulière la mesure qu’un technicien ne vient faire qu’occasionnellement.
Conclusion de l'étude
Cette étude a été menée de la définition du besoin jusqu’aux essais sur banc chez le client : choix du capteur et dimensionnement de la chaîne de mesure, conception électronique, firmware de traitement du signal sur microcontrôleur, radio LoRaWAN et BLE, protocole de validation face à un instrument de référence. Un sujet technique dense, un prototype fonctionnel et mesuré, livré en quelques mois : c’est ce type de preuve de concept que nous réalisons pour nos clients.
Contactez-nous pour parler de votre projet.